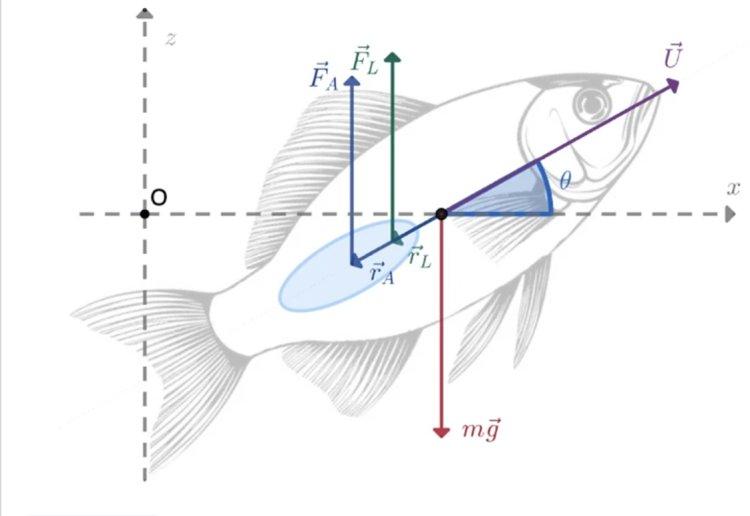
- Ученые МФТИ создали математическую модель движения подводных роботов-рыб с использованием аналога плавательного пузыря.
- Теория может стать основой для создания тихих и энергоэффективных биоморфных роботов без винтов или балластных систем.
- Работа опубликована в журнале Scientific Reports, код модели доступен на GitHub.
- Подводные роботы с плавательным пузырем находятся в неустойчивом равновесии из-за давления.
- Математическая модель движения роботов-рыб основана на изменении положения робота при размещении емкости с газом в его хвосте.
- Исследование открывает путь к разработке природоподобных устройств с пассивной стабилизацией без использования винтов или закачки и откачки воздуха.
- В перспективе подобные биоморфные роботы будут востребованы в исследованиях подводных экосистем, изучении морских животных и мониторинге водоемов.