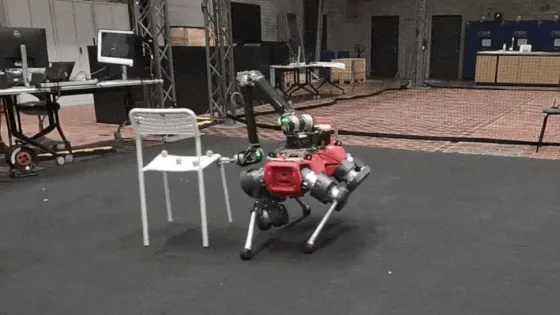
- Робособака с манипулятором на спине успешно передвигает предметы мебели сложной формы.
- Инженеры из Италии и Швейцарии использовали метод обучения с подкреплением для обучения робота.
- Робот успешно перемещает стулья и трехногий столик в 40 из 58 случаев.
- Метод обучения с подкреплением позволяет роботу находить подходящие точки контакта с объектом.
- Разработчики использовали алгоритм PPO для обучения робота в симуляторе Isaac Lab.
- Робот успешно справился с перемещением стульев и трехногих столиков на реальном роботе.
- Метод проверен на трех задачах, и в будущем планируется адаптивный алгоритм для определения положения объекта.
Робособака с манипулятором на спине научилась передвигать стулья
22 сен 2026
Краткий пересказ
от нейросети YandexGPT
Источник:
nplus1.ru
Обложка: Изображение из статьи. Robotic Systems Lab: Legged Robotics at ETH Zürich / YouTube; Simone Tolomei et al. / arXiv, 2026