- Японские инженеры разработали тросового параллельного робота TwinX на базе двух одинаковых двуногих роботов с колесами.
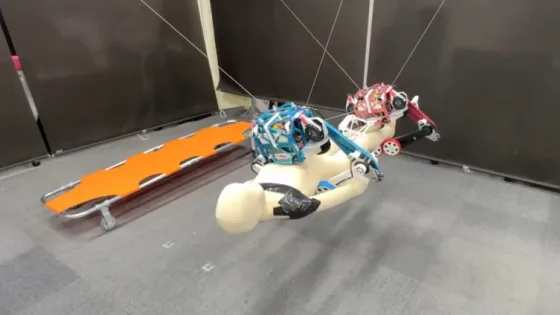
- Роботы подвешиваются на тросах к окружающим опорам и связаны еще одним тросом для согласованного движения в воздухе.
- TwinX может поднимать и переносить предметы, используя ноги как захваты.
- Робот успешно перенес манекен человека на носилках.
- Тросовые роботы с тросовым приводом используются в подвесных камерах и 3D-принтерах.
- Недостаток тросовых роботов - невозможность толкать платформу, что требует дополнительных тросов и точек крепления.
- Кэй Окада и его коллеги из Токийского университета предложили соединить две платформы с помощью дополнительного троса с лебедкой.
- TwinX успешно прошел испытания в физическом симуляторе и реальной спасательной операции.
- Подобные системы могут использоваться для транспортировки крупных предметов и проведения спасательных операций.
Повисшие на тросах двуногие роботы переложили манекен на носилки
18 ноя 2026
Краткий пересказ
от нейросети YandexGPT
Обложка: Изображение из статьи. Shintaro Inoue et al. / IEEE Robotics and Automation Letters, 2026